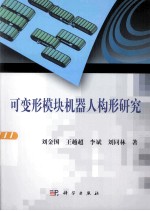
可变形模块机器人构形研究
- 作者刘金国,王越超,李斌等著
- 出版社北京:科学出版社
- 标注页数226 页
- 文件页数240 页
- 文件大小51.40 MB
- 出版时间2013
- ISBN9787030377906
内容简介
可变形模块机器人由多个模块组成,可以通过模块的不同组合和构形的变化,适应不同的任务和环境,是当前机器人领域的研究热点。构形研究是可变形模块机器人系统研究的核心问题,与可变形模块机器人的拓扑结构、运动学特性、动力学特性和可控性等密切相关。本书系统地介绍了作者在可变形模块机器人构形研究领域十年来的研究成果和国内外的一些最新研究进展。全书共分为7章,分别为可变形模块机器人的研究概述、可变形机器人系统、可变形模块机器人的构形计数研究、可变形模块机器人的构形转换研究、可变形模块机器人的构形机动性研究、可变形模块机器人的构形运动规划研究以及该领域的研究展望等内容。本书以实际平台、基础理论、研究方法和方法拓展应用为主线,穿插了一些构形研究的通用方法和应用示例。本书注重理论研究和实践相结合,以实际平台为依托,旨在通过方法的通用性来开拓读者的研究思路
同出版社推荐

最新进出口贸易监管措施与政策 2002-2003黄志炜,孙庆发主编;北京《最新进出口贸易监管措施与政策》编委会编 · 北京:企业管理出版社;拉萨:西藏人民出版社 · 2002

中外名牌产品鉴别手册戴建林主编;《中外名牌产品鉴别手册》编纂委员会编纂 · 香港新华通讯出版社;北京:企业管理出版社 · 1993

中外名牌产品鉴别手册王雁飞主编;《中外名牌产品鉴别手册》编纂委员会编纂 · 香港新华通讯出版社;北京:企业管理出版社 · 1994

中国出口商品商标总汇吴道华总编;中国出口商品商标总汇编纂委员会编纂 · 北京:企业管理出版社;香港现代出版社 · 1993

公共关系学报 2015年 第1卷 第2期吴友富主编;杨晨,王风华,张鹏等副主编 · 北京:企业管理出版社 · 2015

区域产业发展前沿研究张明龙等著 · 北京:企业管理出版社 · 2015

从三分钟热度到一万个小时(美)玛格丽特·罗宾丝婷著;刘怡女译 · 北京:企业管理出版社 · 2015

让业务变得有效张大成,陈荣章著 · 北京:企业管理出版社 · 2015